


विभिन्न उपयोगों के लिए चीन से प्राप्त वाल्व पुर्जों की अच्छी उपयोगकर्ता प्रतिष्ठा
हमारी कंपनी "गुणवत्ता ही व्यवसाय की जान है और प्रतिष्ठा ही उसकी आत्मा है" के मूल सिद्धांत पर कायम है। विभिन्न उपयोगों के लिए चीन में निर्मित वाल्व पार्ट्स के लिए हम ग्राहकों की अच्छी प्रतिष्ठा सुनिश्चित करना चाहते हैं। हम आपको हमारी विनिर्माण इकाई का दौरा करने के लिए आमंत्रित करते हैं और निकट भविष्य में देश-विदेश के ग्राहकों के साथ सौहार्दपूर्ण व्यावसायिक संबंध स्थापित करने की आशा करते हैं।
हमारी कंपनी "गुणवत्ता ही व्यवसाय की जान है, और प्रतिष्ठा ही उसकी आत्मा है" के मूल सिद्धांत पर कायम है।कास्टिंग वाल्व बॉडी, चीन वाल्वअब हमें इस उद्योग में 8 वर्षों से अधिक का अनुभव है और इस क्षेत्र में हमारी अच्छी प्रतिष्ठा है। हमारे उत्पादों को दुनिया भर के ग्राहकों से प्रशंसा मिली है। हमारा उद्देश्य ग्राहकों को उनके लक्ष्य प्राप्त करने में सहायता करना है। हम इस पारस्परिक लाभ की स्थिति को प्राप्त करने के लिए अथक प्रयास कर रहे हैं और हम आपको हमारे साथ जुड़ने के लिए हार्दिक रूप से आमंत्रित करते हैं।
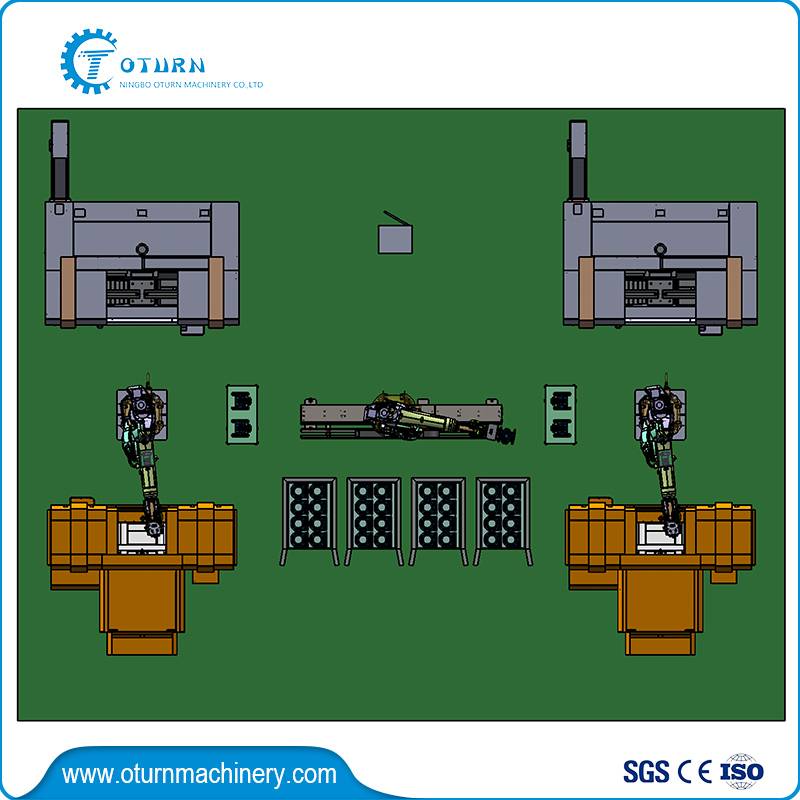
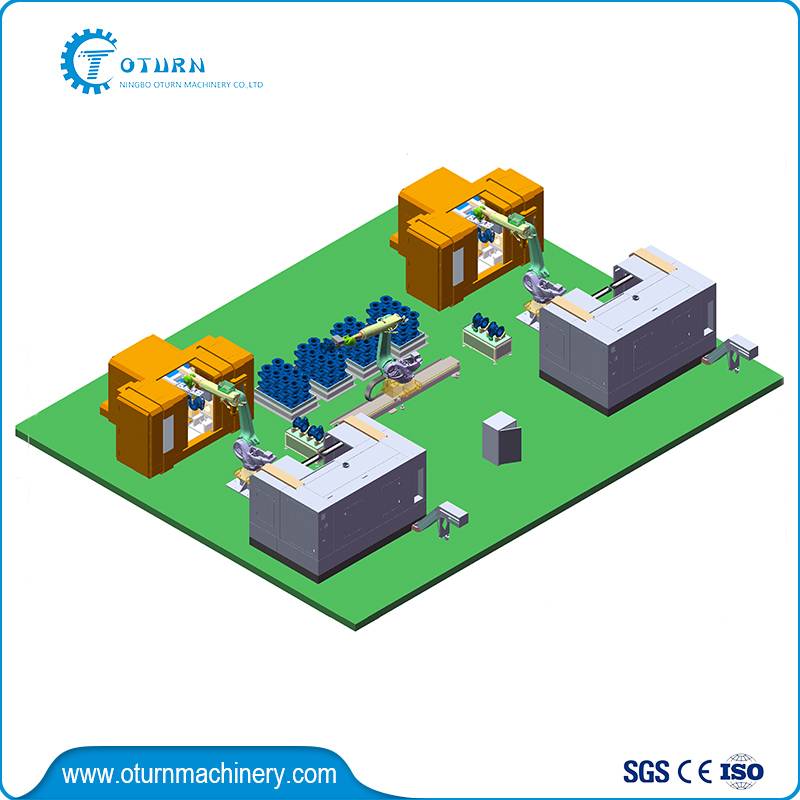
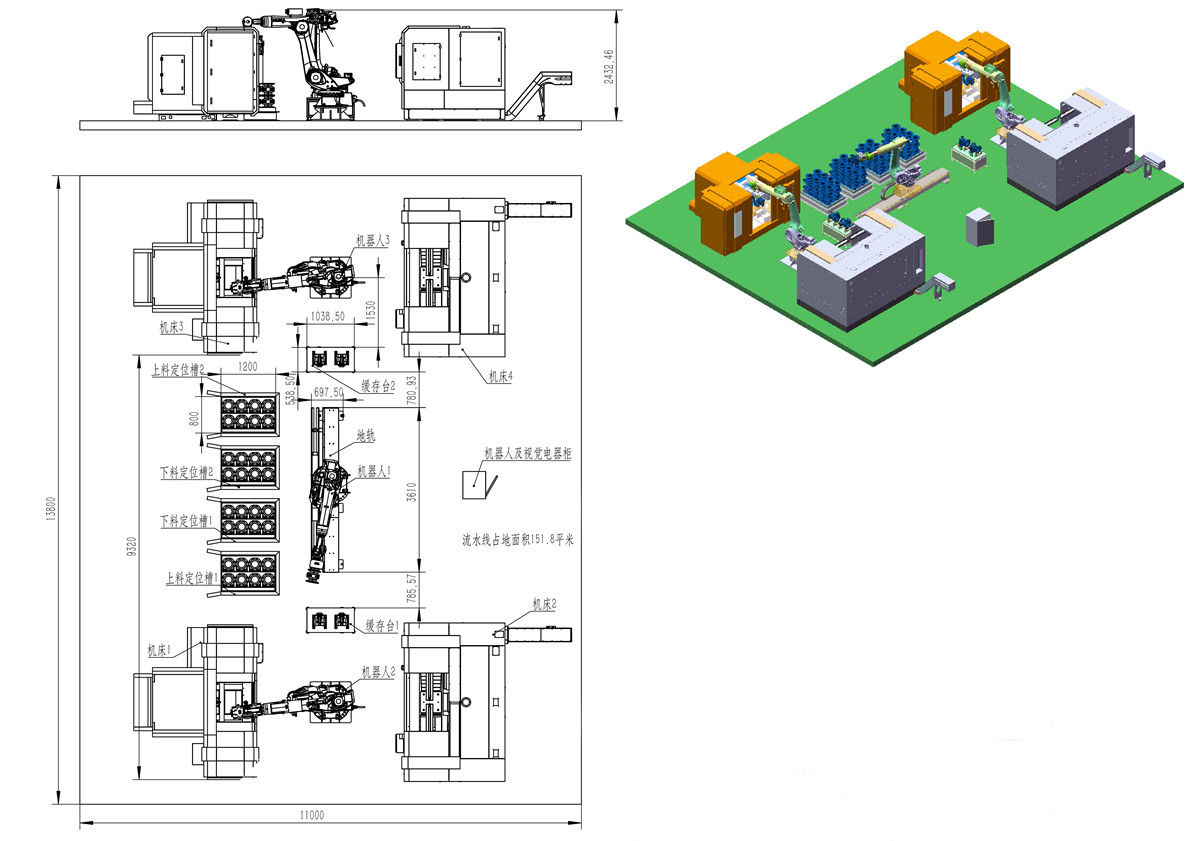
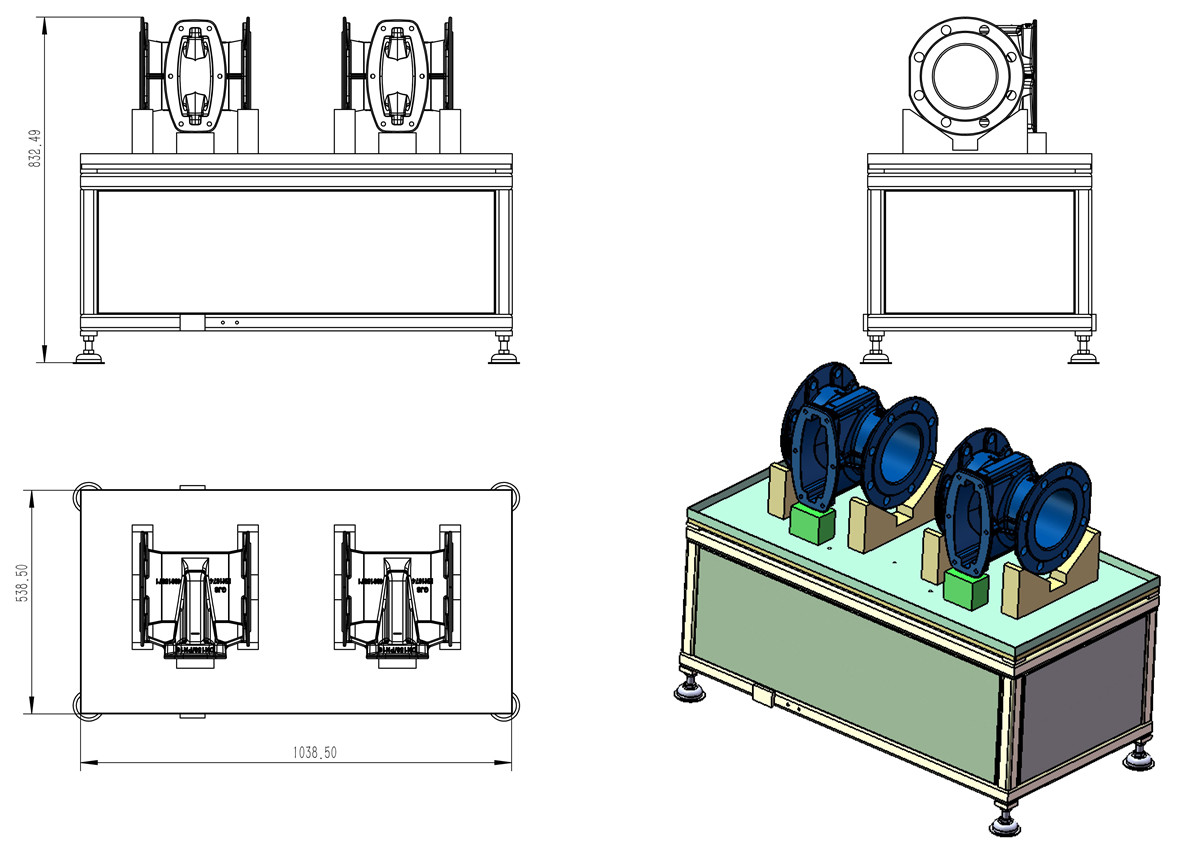
1. ऑपरेटर वाल्व बॉडी वर्कपीस से भरे पैलेट को लोडिंग पोजिशनिंग स्लॉट 1 और लोडिंग पोजिशनिंग स्लॉट 2 में पोजिशनिंग के लिए रखता है, और खाली ट्रे को लोडिंग पोजिशनिंग स्लॉट 1 और अनलोडिंग पोजिशनिंग स्लॉट 2 में पोजिशनिंग के लिए रखता है।
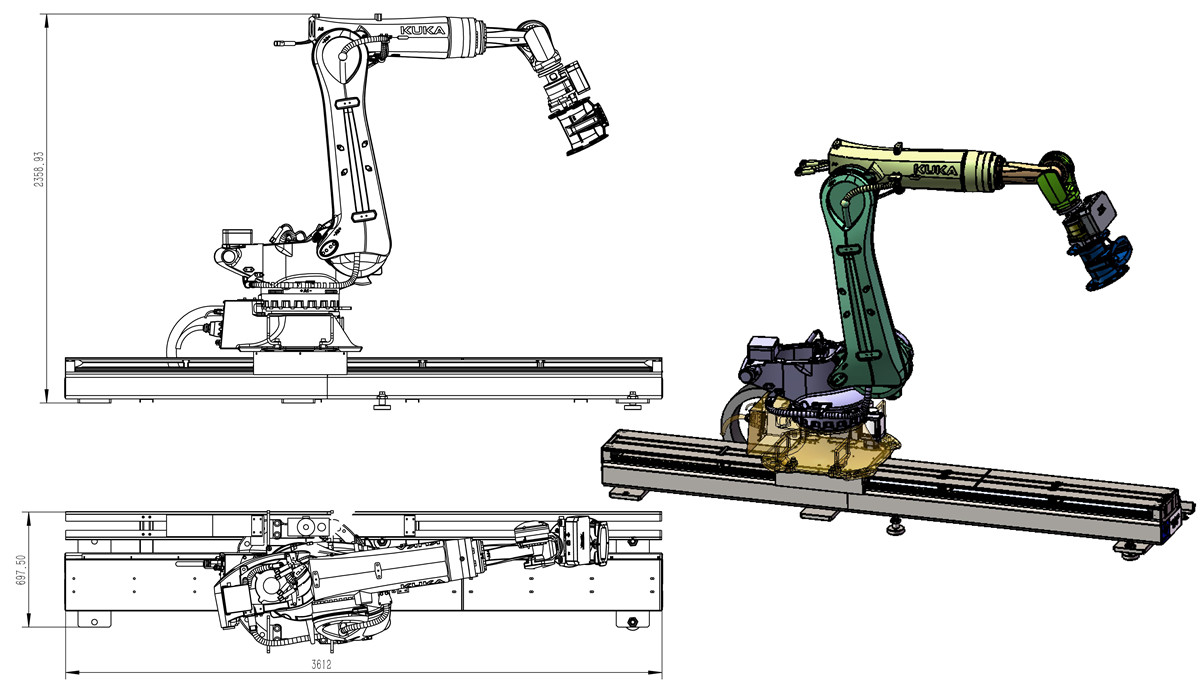
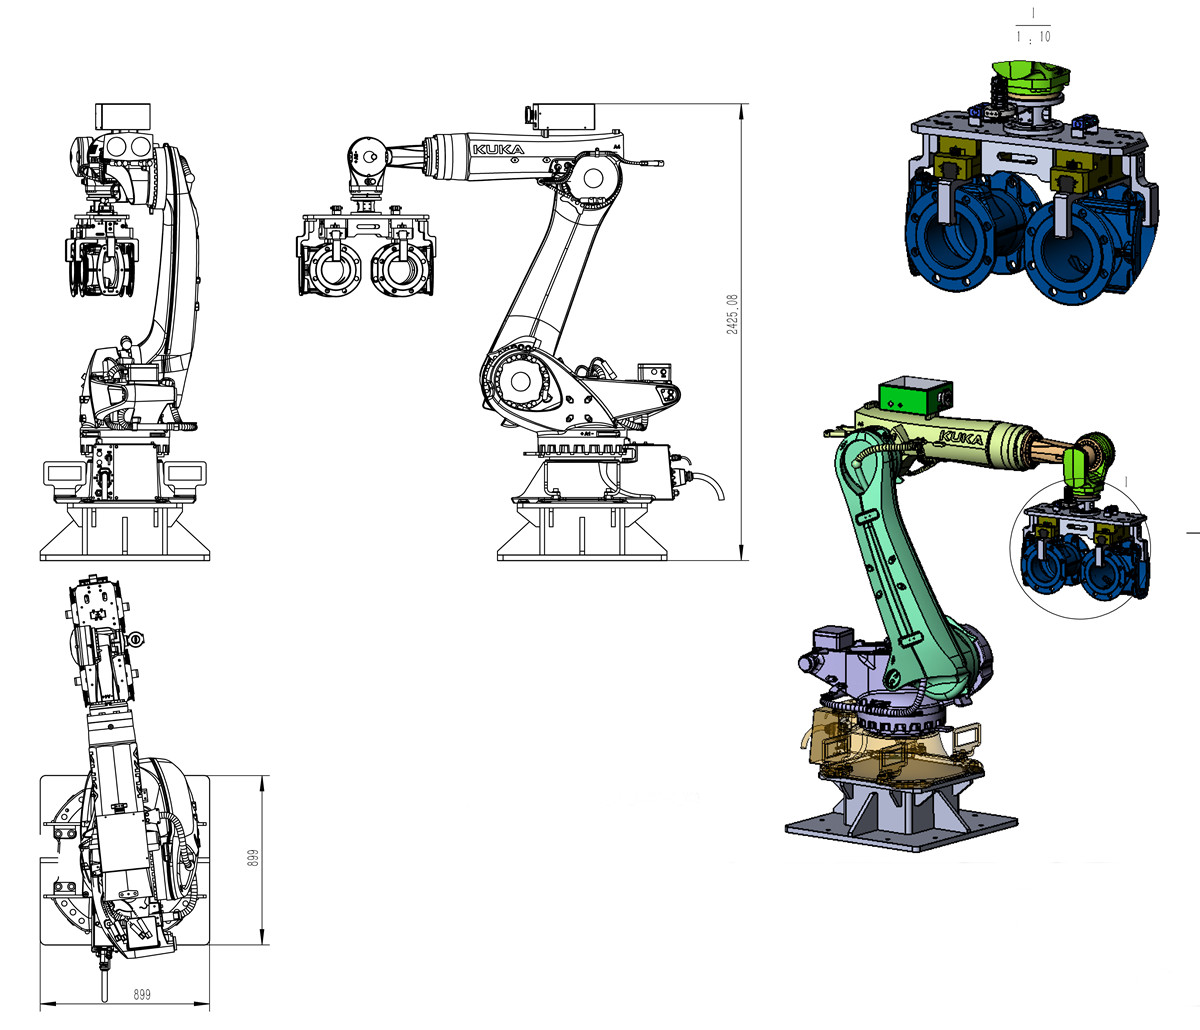
2. रोबोट 1 पर लगा कैमरा फीडिंग पोजिशनिंग स्लॉट 1 में पैलेट पर रखे वर्कपीस को स्कैन करता है ताकि वर्कपीस को सटीक रूप से पोजीशन किया जा सके, और वर्कपीस 1 को क्लैंप करके बफर टेबल 1 पर पोजिशनिंग फिक्स्चर में रखा जाता है।
साथ ही, यह संसाधित वर्कपीस 3 को पकड़ लेता है (रोबोट 2 ने इसे मशीन टूल 2 से अभी-अभी पकड़ा है), अनलोडिंग पोजिशनिंग स्लॉट 1 की ओर बढ़ता है और आवश्यकतानुसार इसे पैलेट में व्यवस्थित रूप से रख देता है।
रोबोट 1 पर लगा कैमरा फीडिंग पोजिशनिंग स्लॉट 2 में पैलेट पर रखे वर्कपीस को स्कैन करता है ताकि वर्कपीस को सटीक रूप से पोजीशन किया जा सके, और वर्कपीस 4 को क्लैंप करके बफर टेबल 2 पर पोजिशनिंग फिक्स्चर में रखा जाता है।
साथ ही, यह संसाधित वर्कपीस 6 को पकड़ता है (रोबोट 3 ने इसे मशीन टूल 4 से अभी-अभी पकड़ा है), अनलोडिंग पोजिशनिंग स्लॉट 2 में जाता है और आवश्यकतानुसार इसे पैलेट में व्यवस्थित रूप से रख देता है।
3. रोबोट 2 बफर टेबल 1 से वर्कपीस 1 को पकड़ता है और मशीन टूल 1 की ओर जाता है, तैयार वर्कपीस 2 को पकड़ता है और वर्कपीस 1 को पकड़ता है, मशीन टूल 2 की ओर जाता है, तैयार वर्कपीस 3 को पकड़ता है और वर्कपीस 2 को पकड़ता है, और बफर टेबल 1 पर वापस आता है। वर्कपीस 3 को वहां रखें। रोबोट 2 चक्र पूरा करता है।
4. रोबोट 3 बफरिंग टेबल 2 से वर्कपीस 4 को पकड़ता है और मशीन टूल 3 की ओर चलता है, तैयार वर्कपीस 5 को पकड़ता है और वर्कपीस 4 को क्लैंप करता है, मशीन टूल 4 की ओर चलता है, तैयार वर्कपीस 6 को पकड़ता है और वर्कपीस 5 को क्लैंप करता है, और बफर टेबल 2 पर वापस जाता है। वर्कपीस 6 को रखें। रोबोट 3 चक्र पूरा करता है।
हमारी कंपनी "गुणवत्ता ही व्यवसाय की जान है और प्रतिष्ठा ही उसकी आत्मा है" के मूल सिद्धांत पर कायम है। विभिन्न उपयोगों के लिए चीन में निर्मित वाल्व पार्ट्स के लिए हम ग्राहकों की अच्छी प्रतिष्ठा सुनिश्चित करना चाहते हैं। हम आपको हमारी विनिर्माण इकाई का दौरा करने के लिए आमंत्रित करते हैं और निकट भविष्य में देश-विदेश के ग्राहकों के साथ सौहार्दपूर्ण व्यावसायिक संबंध स्थापित करने की आशा करते हैं।
चीन के वाल्व और कास्टिंग वाल्व बॉडी के लिए हमारी उत्कृष्ट ग्राहक प्रतिष्ठा है। इस उद्योग में हमें 8 वर्षों से अधिक का अनुभव है और इस क्षेत्र में हमारी अच्छी प्रतिष्ठा है। हमारे उत्पादों को दुनिया भर के ग्राहकों से प्रशंसा मिली है। हमारा उद्देश्य ग्राहकों को उनके लक्ष्य प्राप्त करने में सहायता करना है। हम इस पारस्परिक लाभ की स्थिति को प्राप्त करने के लिए अथक प्रयास कर रहे हैं और हम आपको हमारे साथ जुड़ने के लिए हार्दिक रूप से आमंत्रित करते हैं।
उत्पाद श्रेणियाँ
-

वीसी सीरीज हाई रिजिडिटी सीएनसी मशीनिंग सेंटर के साथ...
-

एचपी सीरीज हॉरिजॉन्टल मूविंग कॉलम लीनियर गाइड...
-

एचटी सीरीज हॉरिजॉन्टल मूविंग कॉलम लीनियर गाइड...
-

वीएस सीरीज फोर-ट्रैक हेवी ड्यूटी सीएनसी मशीनिंग सी...
-

उच्च कठोरता वाला वी सीरीज सीएनसी मशीनिंग सेंटर
-

एक्स सीरीज डबल कॉलम सीएनसी मशीनिंग सेंटर
-

क्षैतिज 5-अक्षीय सीएनसी मशीनिंग सेंटर TKG1600
-

सीएनसी वर्टिकल टर्निंग और मिलिंग कम्पोजिट सेंट...
-

हाई स्पीड सीएनसी मशीनिंग सेंटर जीएम सीरीज
-

हाई स्पीड सीएनसी मिलिंग जीटी सीरीज
-

ड्यूल-स्पिंडल सीएनसी खराद मशीन SK32
-

पहियों के लिए सीएनसी वर्टिकल मशीनिंग सेंटर आरएफटीवी510...