


BOSM - क्षैतिज काउंटर ड्रिलिंग और बोरिंग मशीन
1. उपकरण का उपयोग:
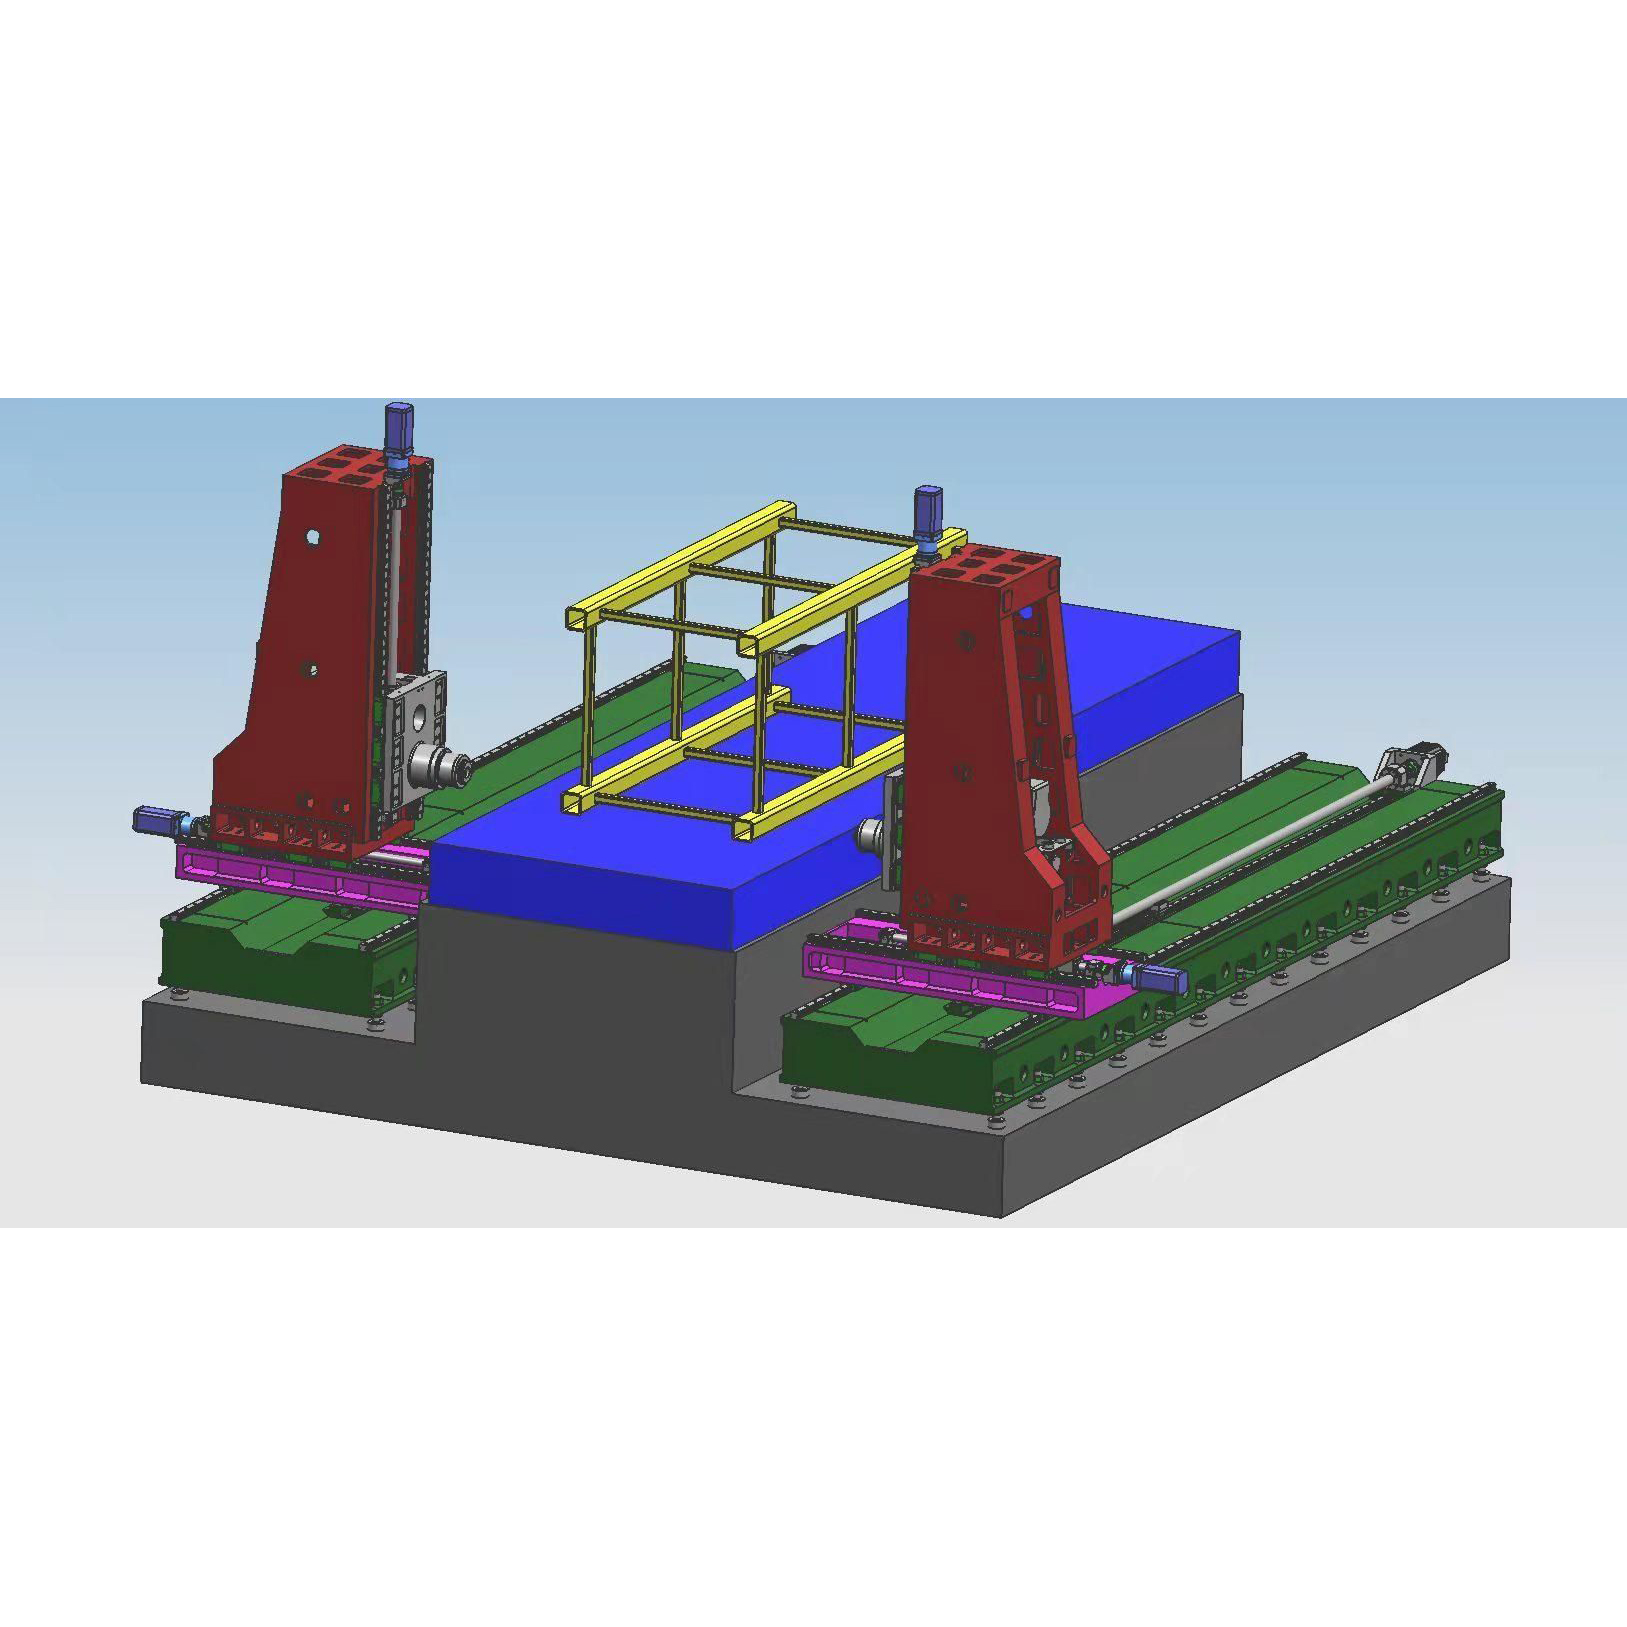
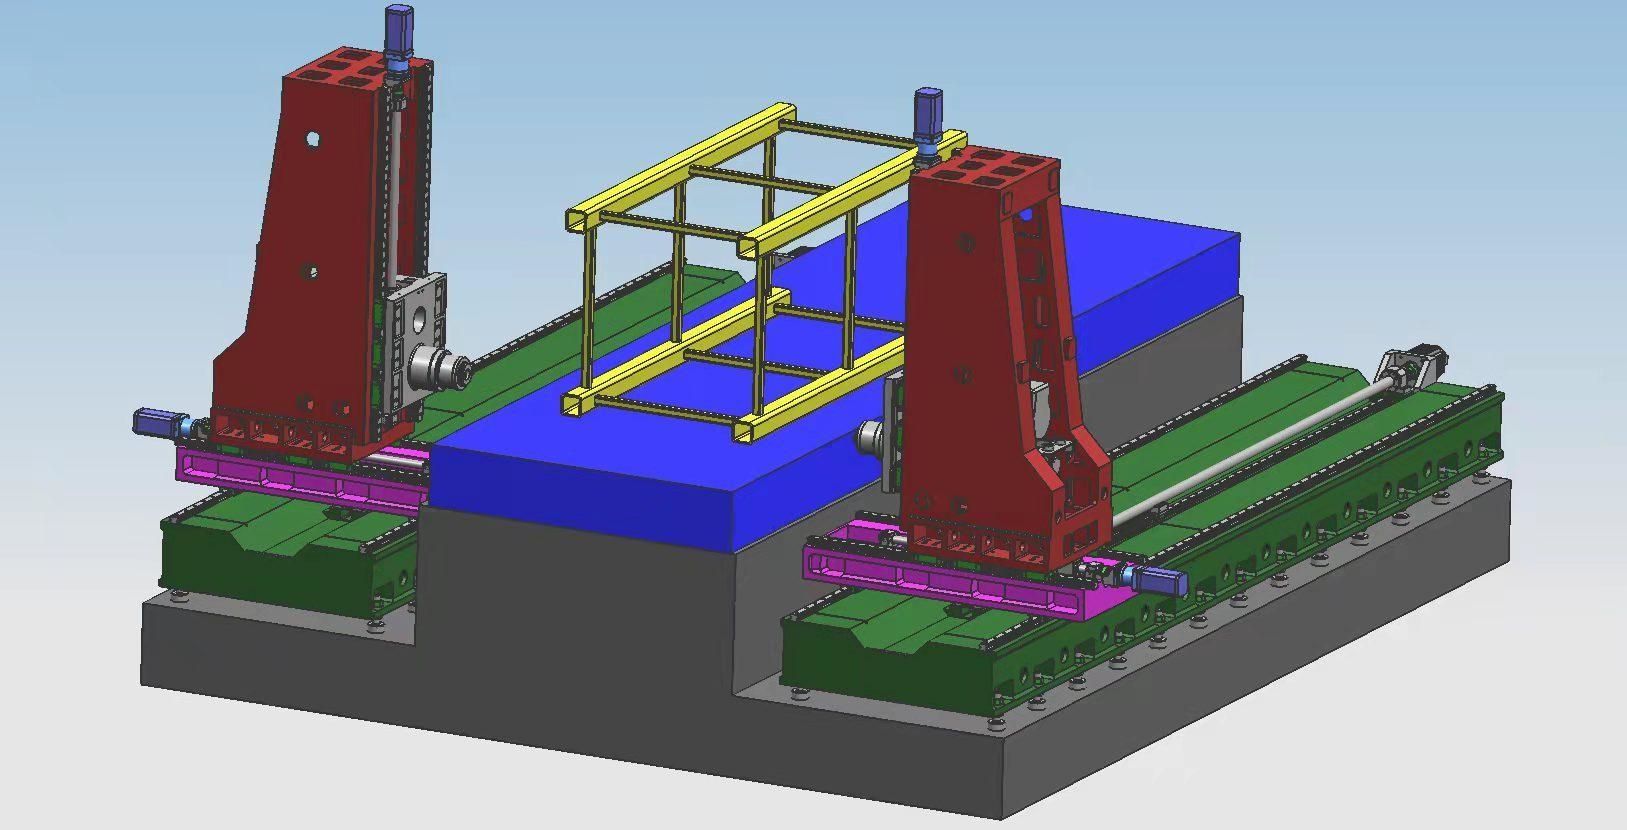
BOSM हॉरिजॉन्टल काउंटर ड्रिलिंग और बोरिंग मशीन आपकी कंपनी के लिए टावर क्रेन कैप्स की प्रोसेसिंग हेतु एक विशेष मशीन है। यह मशीन हॉरिजॉन्टल ड्रिलिंग और बोरिंग पावर हेड्स के 2 सेटों से सुसज्जित है, जो प्रभावी स्ट्रोक रेंज के भीतर वर्कपीस की ड्रिलिंग, मिलिंग और बोरिंग कर सकती है। कटिंग और अन्य प्रोसेसिंग के लिए, उपकरण की पोजिशनिंग गति तेज है, प्रोसेसिंग की सटीकता उच्च है और प्रोसेसिंग दक्षता भी उच्च है।
2. उपकरण संरचना की विशेषताएं:
2. 1. के मुख्य घटकमशीन
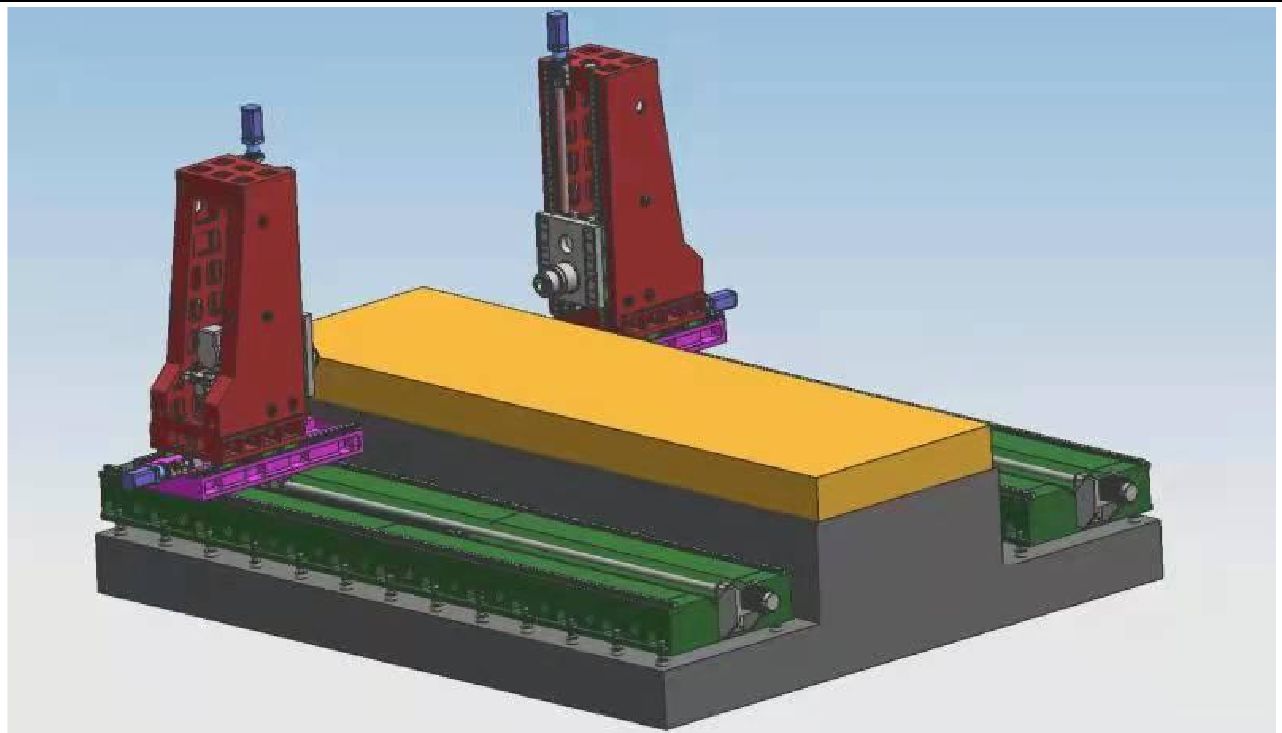
मशीन के मुख्य घटक: बेड, वर्कटेबल, बाएँ और दाएँ कॉलम, सैडल, रैम आदि। बड़े हिस्से रेज़िन सैंड मोल्डिंग और उच्च गुणवत्ता वाले ग्रे आयरन 250 कास्टिंग से बने होते हैं। इन्हें गर्म रेत के गड्ढे में एनीलिंग, फिर वाइब्रेशन एजिंग, फिर हॉट फर्नेस एनीलिंग, फिर वाइब्रेशन एजिंग, फिर रफ मशीनिंग, फिर वाइब्रेशन एजिंग, फिर फर्नेस एनीलिंग, फिर वाइब्रेशन एजिंग और अंत में फिनिशिंग की प्रक्रिया से गुज़ारा जाता है ताकि पुर्जों पर मौजूद नकारात्मक तनाव पूरी तरह से समाप्त हो जाए और उनका प्रदर्शन स्थिर बना रहे। उपकरण का वर्कबेंच स्थिर है, और दोनों तरफ के पावर हेड बेस के आगे और पीछे की दिशा में चल सकते हैं। मशीन में ड्रिलिंग, बोरिंग, काउंटरसिंकिंग, टैपिंग आदि जैसे कार्य होते हैं। टूल को ठंडा करने की विधि आंतरिक और बाह्य दोनों प्रकार की है। मशीन में 5 फीड एक्सिस और 2 कटिंग पावर हेड हैं, जिन्हें एक साथ 5 एक्सिस पर सिंक्रोनाइज़ किया जा सकता है या सिंगल-एक्टिंग मोड में भी चलाया जा सकता है। नीचे दिए गए चित्र में मशीन की अक्षीय दिशा और पावर हेड को दर्शाया गया है।
2. 2 अक्षीय संचरण फ़ीड भाग की मुख्य संरचना
2.2.1 एक्स अक्ष: पावर हेड आधार की गाइड रेल के साथ पार्श्व रूप से आगे-पीछे चलता है।
X1-अक्ष ड्राइव: AC सर्वो मोटर और उच्च परिशुद्धता वाले प्लेनेटरी रिड्यूसर का उपयोग बॉल स्क्रू ड्राइव के माध्यम से पावर हेड को चलाने के लिए किया जाता है ताकि X-अक्ष की रैखिक गति को साकार किया जा सके।
X2-अक्ष संचरण: AC सर्वो मोटर और उच्च परिशुद्धता वाले प्लेनेटरी रिड्यूसर का उपयोग बॉल स्क्रू संचरण के माध्यम से पावर हेड को चलाने के लिए किया जाता है ताकि X-अक्ष रैखिक गति प्राप्त की जा सके।
गाइड रेल का स्वरूप: चौड़े आधार पर दो उच्च-शक्ति वाली सटीक रैखिक गाइड रेलें लगाई गई हैं।
2.2 Y1 अक्ष: पावर हेड कॉलम पर ऊपर और नीचे की ओर आगे-पीछे चलता है।
Y1-अक्ष ड्राइव: Y1-अक्ष की रेखीय गति को प्राप्त करने के लिए बॉल स्क्रू के माध्यम से AC सर्वो मोटर का उपयोग किया जाता है। गाइड रेल संरचना: 45 प्रकार की 4 रेखीय गाइड रेल।
2.2.3 Y2 अक्ष: पावर हेड कॉलम पर ऊपर और नीचे की ओर आगे-पीछे चलता है।
Y2-अक्ष संचरण: Y1-अक्ष की रैखिक गति को साकार करने के लिए बॉल स्क्रू के माध्यम से ड्राइव करने के लिए एसी सर्वो मोटर का उपयोग किया जाता है।
गाइड रेल का प्रकार: 45 प्रकार की रैखिक गाइड रेल के 4 टुकड़े।
2.2.4 Z1 अक्ष: पावर हेड सैडल पर आगे-पीछे चलता है।
Z1-अक्ष संचरण: AC सर्वो मोटर और उच्च-सटीकता वाले प्लेनेटरी रिड्यूसर का उपयोग बॉल स्क्रू के माध्यम से गति को संचालित करने के लिए किया जाता है ताकि Z1-अक्ष की रैखिक गति को साकार किया जा सके।
2.2.5 Z2 अक्ष: पावर हेड सैडल पर आगे-पीछे चलता है।
Z2-अक्ष संचरण: Z2-अक्ष रैखिक गति को साकार करने के लिए बॉल स्क्रू के माध्यम से गति को संचालित करने के लिए एसी सर्वो मोटर और उच्च-सटीकता वाले ग्रहीय रिड्यूसर का उपयोग किया जाता है।
2.3. चिप को हटाना और ठंडा करना
वर्कबेंच के नीचे दोनों ओर फ्लैट चेन चिप कन्वेयर लगे हुए हैं, और लोहे के चिप्स अंत में चिप कन्वेयर में डाले जा सकते हैं, जिससे सुसंगठित उत्पादन सुनिश्चित होता है। चिप कन्वेयर के कूलेंट टैंक में एक कूलिंग पंप लगा है, जिसका उपयोग टूल के आंतरिक और बाहरी शीतलन के लिए किया जा सकता है, जिससे टूल का प्रदर्शन और सेवा जीवन सुनिश्चित होता है, और कूलेंट को रीसायकल किया जा सकता है।
3पूर्ण डिजिटल संख्यात्मक नियंत्रण प्रणाली:
3.1. चिप ब्रेकिंग फ़ंक्शन के साथ, चिप ब्रेकिंग समय और चिप ब्रेकिंग चक्र को मैन-मशीन इंटरफ़ेस पर सेट किया जा सकता है।
3.2. टूल लिफ्टिंग फ़ंक्शन के साथ, मैन-मशीन इंटरफ़ेस पर टूल लिफ्टिंग दूरी निर्धारित की जा सकती है। निर्धारित दूरी तक पहुँचने पर, टूल को तेज़ी से उठाया जाएगा, फिर चिप्स को बाहर फेंक दिया जाएगा, और फिर ड्रिलिंग सतह पर तेज़ी से आगे बढ़कर स्वचालित रूप से काम शुरू हो जाएगा।
3.2. केंद्रीकृत संचालन नियंत्रण बॉक्स और हैंडहेल्ड यूनिट संख्यात्मक नियंत्रण प्रणाली का उपयोग करते हैं और यूएसबी इंटरफेस और एलसीडी लिक्विड क्रिस्टल डिस्प्ले से सुसज्जित हैं। प्रोग्रामिंग, भंडारण, प्रदर्शन और संचार को सुगम बनाने के लिए, संचालन इंटरफेस में मानव-मशीन संवाद, त्रुटि निवारण और स्वचालित अलार्म जैसे कार्य शामिल हैं।
3.2.. उपकरण में प्रसंस्करण से पहले छेद की स्थिति का पूर्वावलोकन और पुनः निरीक्षण करने का कार्य है, और संचालन बहुत सुविधाजनक है।
4स्वचालित स्नेहन
मशीन के सटीक रैखिक गाइड रेल युग्म, सटीक बॉल स्क्रू युग्म और अन्य उच्च-सटीकता वाले गति युग्म स्वचालित स्नेहन प्रणालियों से सुसज्जित हैं। स्वचालित स्नेहन पंप दबावयुक्त तेल का प्रवाह करता है, और मात्रात्मक स्नेहक तेल कक्ष में तेल प्रवेश करता है। जब तेल कक्ष तेल से भर जाता है और सिस्टम का दबाव 1.4~1.75Mpa तक बढ़ जाता है, तो सिस्टम में दबाव स्विच बंद हो जाता है, पंप रुक जाता है, और उसी समय अनलोडिंग वाल्व से तेल निकल जाता है। जब रेल में तेल का दबाव 0.2Mpa से नीचे गिर जाता है, तो मात्रात्मक स्नेहक स्नेहन बिंदु को भरना शुरू कर देता है और एक बार तेल भरने की प्रक्रिया पूरी करता है। मात्रात्मक ऑइलर द्वारा आपूर्ति की गई तेल की सटीक मात्रा और सिस्टम के दबाव का पता लगाने की क्षमता के कारण, तेल की आपूर्ति विश्वसनीय होती है और यह सुनिश्चित करती है कि प्रत्येक गति युग्म की सतह पर तेल की एक परत बनी रहे, जिससे घर्षण और टूट-फूट कम होती है और अधिक गर्मी के कारण आंतरिक संरचना को होने वाली क्षति से बचाव होता है, जिससे मशीन की सटीकता और जीवनकाल सुनिश्चित होता है।
5. मशीनउपयोग वातावरण:
विद्युत आपूर्ति: तीन-चरण AC380V±10%, 50Hz±1 परिवेश तापमान: -10°~ 45°
6। स्वीकृति मानदंड:
जेबी/टी10051-1999 "धातु काटने की मशीनों के हाइड्रोलिक सिस्टम के लिए सामान्य तकनीकी विनिर्देश"
7। तकनीकी मापदंड:
| नमूना | 2050-5Z | |
| अधिकतम प्रसंस्करण वर्कपीस आकार | लंबाई × चौड़ाई × ऊंचाई (मिमी) | 5000×2000×1500 |
| वर्किंग डेस्क का आकार | लंबाई x चौड़ाई (मिमी) | 5000*2000 |
| पावर हेड बेस दिशा यात्रा | आगे-पीछे हिलना (मिमी) | 5000 |
| पावर हेड ऊपर और नीचे | रैम का ऊपर और नीचे का स्ट्रोक (मिमी) | 1500 |
|
क्षैतिज रैम प्रकार ड्रिलिंग पावर हेड पावर हेड 1 2 | मात्रा (2 पीस) | 2 |
| स्पिंडल टेपर | बीटी50 | |
| ड्रिलिंग व्यास (मिमी) | Φ2-Φ60 | |
| टैपिंग व्यास (मिमी) | एम 3-M30 | |
| स्पिंडल गति (r/min) | 30~3000 | |
| सर्वो स्पिंडल मोटर की शक्ति (किलोवाट) | 22*2 | |
| बाएँ और दाएँ की यात्रा (मिमी) | 600 | |
| द्विदिशात्मक स्थिति निर्धारण सटीकता | 300 मिमी * 300 मिमी | ±0.025 |
| द्विदिशात्मक दोहराव स्थिति सटीकता | 300 मिमी * 300 मिमी | ±0.02 |
उत्पाद श्रेणियाँ
-

वीसी सीरीज हाई रिजिडिटी सीएनसी मशीनिंग सेंटर के साथ...
-

एचपी सीरीज हॉरिजॉन्टल मूविंग कॉलम लीनियर गाइड...
-

एचटी सीरीज हॉरिजॉन्टल मूविंग कॉलम लीनियर गाइड...
-

वीएस सीरीज फोर-ट्रैक हेवी ड्यूटी सीएनसी मशीनिंग सी...
-

उच्च कठोरता वाला वी सीरीज सीएनसी मशीनिंग सेंटर
-

एक्स सीरीज डबल कॉलम सीएनसी मशीनिंग सेंटर
-

क्षैतिज 5-अक्षीय सीएनसी मशीनिंग सेंटर TKG1600
-

सीएनसी वर्टिकल टर्निंग और मिलिंग कम्पोजिट सेंट...
-

हाई स्पीड सीएनसी मशीनिंग सेंटर जीएम सीरीज
-

हाई स्पीड सीएनसी मिलिंग जीटी सीरीज
-

ड्यूल-स्पिंडल सीएनसी खराद मशीन SK32
-

पहियों के लिए सीएनसी वर्टिकल मशीनिंग सेंटर आरएफटीवी510...